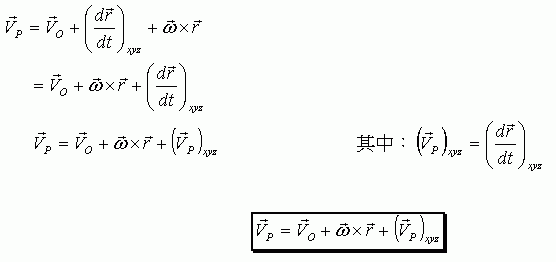目錄 / 運動學 Kinematics
速度Velocity
一、剛體上運動點的速度 Velocity of a Point Moving on a Rigid Body
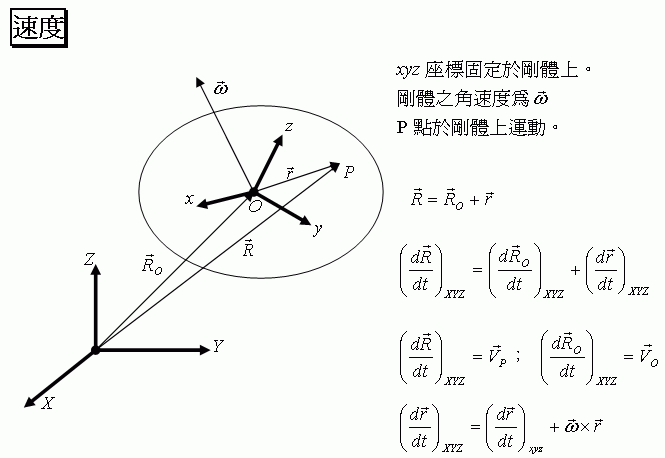
- \(xyz\) 座標固定於剛體上。
- 剛體之角速度為 \(\vec\omega\)。
- \(P\) 點於剛體上運動。
$$\vec R = \vec R_O + \vec r$$
$$\left(\frac{d\vec R}{dt}\right)_{XYZ} = \left(\frac{d\vec R_O}{dt}\right)_{XYZ} + \left(\frac{d\vec r}{dt}\right)_{XYZ}$$
$$\left(\frac{d\vec R}{dt}\right)_{XYZ} = \vec V_P\,;\qquad \left(\frac{d\vec R_O}{dt}\right)_{XYZ} = \vec V_O$$
$$\left(\frac{d\vec r}{dt}\right)_{XYZ} = \left(\frac{d\vec r}{dt}\right)_{xyz} + \vec\omega\times\vec r$$
二、速度公式 Velocity Equation
$$\begin{aligned}
\vec V_P &= \vec V_O + \left(\frac{d\vec r}{dt}\right)_{xyz} + \vec\omega\times\vec r \\
&= \vec V_O + \vec\omega\times\vec r + \left(\frac{d\vec r}{dt}\right)_{xyz} \\
\vec V_P &= \vec V_O + \vec\omega\times\vec r + \left(\vec V_P\right)_{xyz}
\end{aligned}$$
$$\text{其中:}\quad \left(\vec V_P\right)_{xyz} = \left(\frac{d\vec r}{dt}\right)_{xyz}$$
$$\boxed{\;\vec V_P = \vec V_O + \vec\omega\times\vec r + \left(\vec V_P\right)_{xyz}\;}$$
三、觀念分析 Concept Analysis
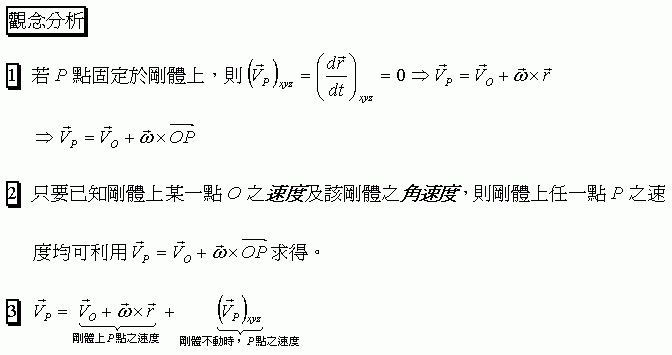
- 若 \(P\) 點固定於剛體上,則 $$\left(\vec V_P\right)_{xyz} = \left(\frac{d\vec r}{dt}\right)_{xyz} = 0 \;\Rightarrow\; \vec V_P = \vec V_O + \vec\omega\times\vec r$$ $$\Rightarrow\; \vec V_P = \vec V_O + \vec\omega\times\overrightarrow{OP}$$
- 只要已知剛體上某一點 \(O\) 之速度及該剛體之角速度,則剛體上任一點 \(P\) 之速度均可利用 \(\vec V_P = \vec V_O + \vec\omega\times\overrightarrow{OP}\) 求得。
- 速度的兩個組成: $$\vec V_P = \underbrace{\vec V_O + \vec\omega\times\vec r}_{\text{剛體上 }P\text{ 點之速度}} + \underbrace{\left(\vec V_P\right)_{xyz}}_{\text{剛體不動時,}P\text{ 點之速度}}$$
對照原始圖檔(3 張)