目錄 / 運動學 Kinematics
角加速度Angular Acceleration
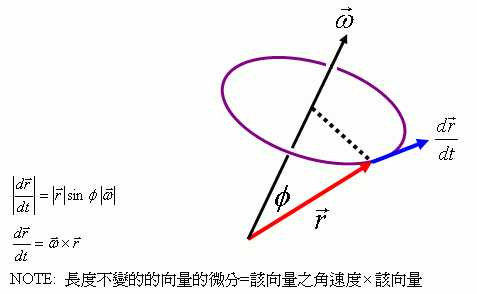
一、長度不變向量的時間微分 Derivative of a Constant-Length Vector
$$\left|\frac{d\vec r}{dt}\right| = |\vec r|\,\sin\phi\,|\vec\omega|$$
$$\frac{d\vec r}{dt} = \vec\omega \times \vec r$$
結論:長度不變的向量,其時間微分=該向量的角速度 × 該向量。
- \(\vec r\) 長度固定、只會轉動,所以終點在半徑 \(|\vec r|\sin\phi\) 的圓上,以角速度 \(|\vec\omega|\) 繞行,速率=半徑 × 角速度。
- 方向沿圓周切線,剛好是 \(\vec\omega\times\vec r\) 的方向(右手定則,right-hand rule)。
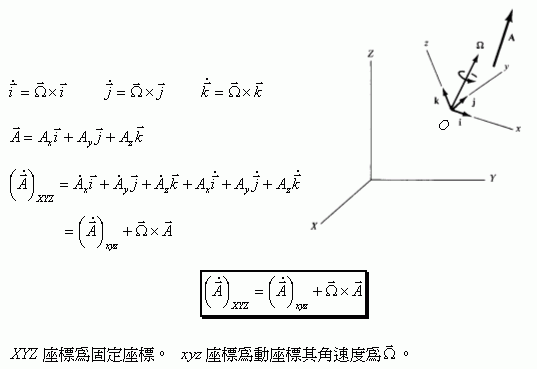
二、動座標中向量的時間微分 Derivative in a Rotating Frame
$$\dot{\vec i} = \vec\Omega\times\vec i,\qquad \dot{\vec j} = \vec\Omega\times\vec j,\qquad \dot{\vec k} = \vec\Omega\times\vec k$$
$$\vec A = A_x\vec i + A_y\vec j + A_z\vec k$$
$$\begin{aligned}
\left(\dot{\vec A}\right)_{XYZ}
&= \dot A_x\vec i + \dot A_y\vec j + \dot A_z\vec k \\
&\quad + A_x\dot{\vec i} + A_y\dot{\vec j} + A_z\dot{\vec k} \\
&= \left(\dot{\vec A}\right)_{xyz} + \vec\Omega\times\vec A
\end{aligned}$$
$$\boxed{\;\left(\dot{\vec A}\right)_{XYZ} = \left(\dot{\vec A}\right)_{xyz} + \vec\Omega\times\vec A\;}$$
- \(XYZ\) 座標為固定座標(fixed frame)。
- \(xyz\) 座標為動座標(moving frame),其角速度為 \(\vec\Omega\)。
- \(\vec i,\vec j,\vec k\) 是長度不變的單位向量,套用第一節結論即得 \(\dot{\vec i}=\vec\Omega\times\vec i\) 等三式。
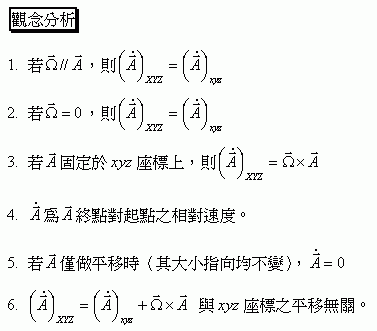
三、觀念分析 Concept Analysis
- 若 \(\vec\Omega \parallel \vec A\),則 \(\left(\dot{\vec A}\right)_{XYZ} = \left(\dot{\vec A}\right)_{xyz}\)。
- 若 \(\vec\Omega = 0\),則 \(\left(\dot{\vec A}\right)_{XYZ} = \left(\dot{\vec A}\right)_{xyz}\)。
- 若 \(\vec A\) 固定於 \(xyz\) 座標上,則 \(\left(\dot{\vec A}\right)_{XYZ} = \vec\Omega\times\vec A\)。
- \(\dot{\vec A}\) 為 \(\vec A\) 終點對起點之相對速度。
- 若 \(\vec A\) 僅做平移時(其大小、指向均不變),\(\dot{\vec A} = 0\)。
- \(\left(\dot{\vec A}\right)_{XYZ} = \left(\dot{\vec A}\right)_{xyz} + \vec\Omega\times\vec A\) 與 \(xyz\) 座標之平移無關。
對照原始圖檔(3 張)