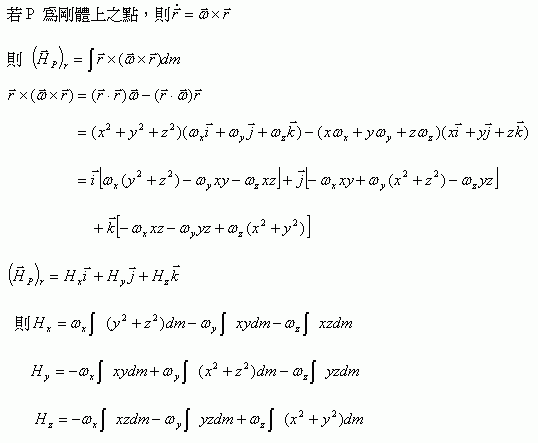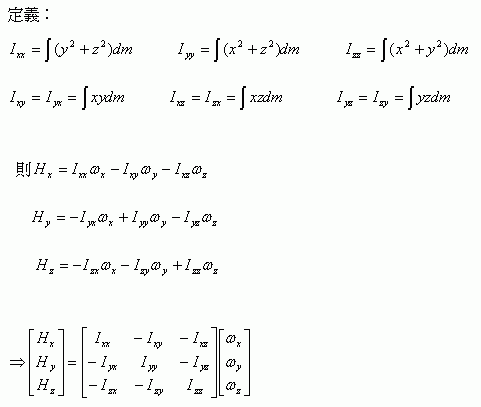目錄 / 動力學 Kinetics
角動量Angular Momentum
一、符號定義 Notation
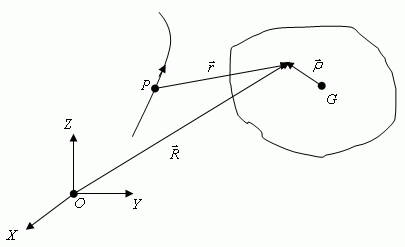
- \(OXYZ\):固定座標。
- \(P\):參考點(可以在空間中運動)。
- \(G\):剛體質心(center of mass)。
- \(dm\):質量元素,\(\vec V\) 為其絕對速度。
- \(\vec r = \overrightarrow{P\,dm}\)、\(\vec\rho = \overrightarrow{G\,dm}\)、\(\vec R = \overrightarrow{O\,dm}\)。
二、絕對角動量 Absolute Angular Momentum
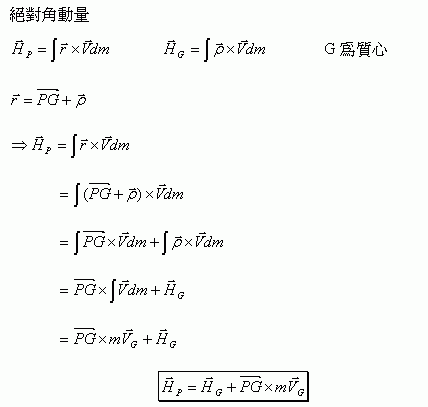
$$\vec H_P = \int \vec r\times\vec V\,dm \qquad\qquad \vec H_G = \int \vec\rho\times\vec V\,dm \quad(G\text{ 為質心})$$
$$\vec r = \overrightarrow{PG} + \vec\rho$$
$$\begin{aligned}
\Rightarrow\ \vec H_P &= \int \vec r\times\vec V\,dm \\
&= \int \left(\overrightarrow{PG} + \vec\rho\right)\times\vec V\,dm \\
&= \int \overrightarrow{PG}\times\vec V\,dm + \int \vec\rho\times\vec V\,dm \\
&= \overrightarrow{PG}\times\int\vec V\,dm + \vec H_G \\
&= \overrightarrow{PG}\times m\vec V_G + \vec H_G
\end{aligned}$$
$$\boxed{\;\vec H_P = \vec H_G + \overrightarrow{PG}\times m\vec V_G\;}$$
三、相對角動量與絕對角動量之關係 Relative vs. Absolute Angular Momentum
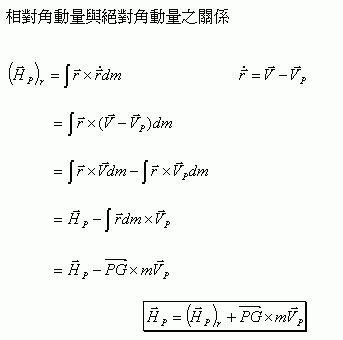
$$\left(\vec H_P\right)_r = \int \vec r\times\dot{\vec r}\,dm \qquad\qquad \dot{\vec r} = \vec V - \vec V_P$$
$$\begin{aligned}
\left(\vec H_P\right)_r &= \int \vec r\times\left(\vec V - \vec V_P\right)dm \\
&= \int \vec r\times\vec V\,dm - \int \vec r\times\vec V_P\,dm \\
&= \vec H_P - \int \vec r\,dm\times\vec V_P \\
&= \vec H_P - \overrightarrow{PG}\times m\vec V_P
\end{aligned}$$
$$\boxed{\;\vec H_P = \left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec V_P\;}$$
- 相對角動量 \(\left(\vec H_P\right)_r\)(relative angular momentum):用「相對 \(P\) 的速度」\(\dot{\vec r}\) 計算的角動量。
- \(\int \vec r\,dm = m\,\overrightarrow{PG}\)(質心定義)。
四、剛體的角動量與慣性矩陣 Rigid Body & Inertia Matrix
若 \(P\) 為剛體上之點,則 \(\dot{\vec r} = \vec\omega\times\vec r\),
$$\left(\vec H_P\right)_r = \int \vec r\times\left(\vec\omega\times\vec r\right)dm$$
$$\begin{aligned}
\vec r\times\left(\vec\omega\times\vec r\right) &= \left(\vec r\cdot\vec r\right)\vec\omega - \left(\vec r\cdot\vec\omega\right)\vec r \\
&= \left(x^2+y^2+z^2\right)\left(\omega_x\vec i + \omega_y\vec j + \omega_z\vec k\right) \\
&\quad - \left(x\omega_x + y\omega_y + z\omega_z\right)\left(x\vec i + y\vec j + z\vec k\right) \\
&= \vec i\left[\omega_x\left(y^2+z^2\right) - \omega_y xy - \omega_z xz\right] \\
&\quad + \vec j\left[-\omega_x xy + \omega_y\left(x^2+z^2\right) - \omega_z yz\right] \\
&\quad + \vec k\left[-\omega_x xz - \omega_y yz + \omega_z\left(x^2+y^2\right)\right]
\end{aligned}$$
$$\left(\vec H_P\right)_r = H_x\vec i + H_y\vec j + H_z\vec k$$
$$\begin{aligned}
\text{則}\quad H_x &= \omega_x\int\left(y^2+z^2\right)dm - \omega_y\int xy\,dm - \omega_z\int xz\,dm \\
H_y &= -\omega_x\int xy\,dm + \omega_y\int\left(x^2+z^2\right)dm - \omega_z\int yz\,dm \\
H_z &= -\omega_x\int xz\,dm - \omega_y\int yz\,dm + \omega_z\int\left(x^2+y^2\right)dm
\end{aligned}$$
定義:慣性矩與慣性積
$$I_{xx} = \int\left(y^2+z^2\right)dm \qquad I_{yy} = \int\left(x^2+z^2\right)dm \qquad I_{zz} = \int\left(x^2+y^2\right)dm$$
$$I_{xy} = I_{yx} = \int xy\,dm \qquad I_{xz} = I_{zx} = \int xz\,dm \qquad I_{yz} = I_{zy} = \int yz\,dm$$
$$\begin{aligned}
\text{則}\quad H_x &= I_{xx}\omega_x - I_{xy}\omega_y - I_{xz}\omega_z \\
H_y &= -I_{yx}\omega_x + I_{yy}\omega_y - I_{yz}\omega_z \\
H_z &= -I_{zx}\omega_x - I_{zy}\omega_y + I_{zz}\omega_z
\end{aligned}$$
$$\Rightarrow\ \begin{bmatrix} H_x \\ H_y \\ H_z \end{bmatrix} = \begin{bmatrix} I_{xx} & -I_{xy} & -I_{xz} \\ -I_{yx} & I_{yy} & -I_{yz} \\ -I_{zx} & -I_{zy} & I_{zz} \end{bmatrix} \begin{bmatrix} \omega_x \\ \omega_y \\ \omega_z \end{bmatrix}$$
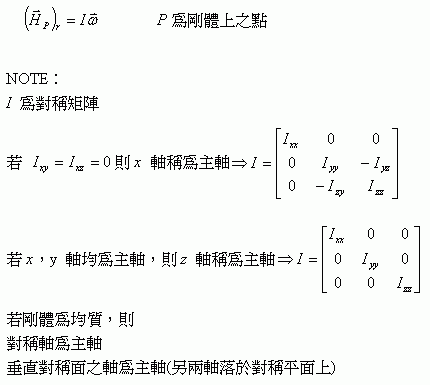
$$\boxed{\;\left(\vec H_P\right)_r = I\vec\omega\;}\qquad P\text{ 為剛體上之點}$$
- \(I_{xx}, I_{yy}, I_{zz}\):慣性矩(moment of inertia);\(I_{xy}, I_{xz}, I_{yz}\):慣性積(product of inertia);\(I\):慣性矩陣(inertia matrix / inertia tensor)。
五、主軸 Principal Axes
- \(I\) 為對稱矩陣(symmetric matrix)。
- 若 \(I_{xy} = I_{xz} = 0\),則 \(x\) 軸稱為主軸(principal axis): $$I = \begin{bmatrix} I_{xx} & 0 & 0 \\ 0 & I_{yy} & -I_{yz} \\ 0 & -I_{zy} & I_{zz} \end{bmatrix}$$
- 若 \(x\)、\(y\) 軸均為主軸,則 \(z\) 軸也是主軸: $$I = \begin{bmatrix} I_{xx} & 0 & 0 \\ 0 & I_{yy} & 0 \\ 0 & 0 & I_{zz} \end{bmatrix}$$
- 若剛體為均質,則:
- 對稱軸為主軸。
- 垂直對稱面之軸為主軸(另兩軸落於對稱平面上)。
補充:主軸是針對某個參考點而言。以上兩條要求參考點本身落在對稱軸上,或落在對稱面上。- 例:\(xy\) 平面為對稱面時,每個 \((x,y,z)\) 都有對應的 \((x,y,-z)\),所以 \(I_{xz} = I_{yz} = 0\),\(z\) 軸為主軸。但這只對位在 \(z=0\) 平面上的參考點成立;參考點離開對稱面就不一定。
對照原始圖檔(6 張)