目錄 / 動力學 Kinetics
角動量的微分Differentiation of Angular Momentum
符號沿用 角動量 頁:\(G\) 為質心,\(P\) 為參考點,\(\left(\vec H_P\right)_r\) 為相對角動量。
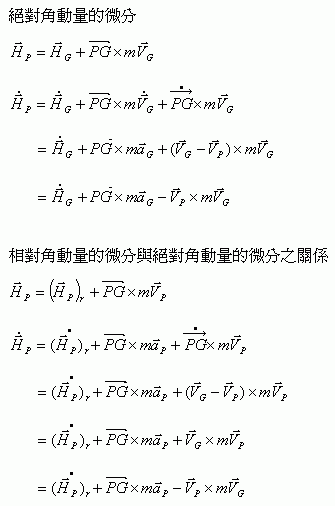
一、絕對角動量的微分 Derivative of Absolute Angular Momentum
$$\vec H_P = \vec H_G + \overrightarrow{PG}\times m\vec V_G$$
$$\begin{aligned}
\dot{\vec H}_P &= \dot{\vec H}_G + \overrightarrow{PG}\times m\dot{\vec V}_G + \frac{d}{dt}\overrightarrow{PG}\times m\vec V_G \\
&= \dot{\vec H}_G + \overrightarrow{PG}\times m\vec a_G + \left(\vec V_G - \vec V_P\right)\times m\vec V_G \\
&= \dot{\vec H}_G + \overrightarrow{PG}\times m\vec a_G - \vec V_P\times m\vec V_G
\end{aligned}$$
- \(\frac{d}{dt}\overrightarrow{PG} = \vec V_G - \vec V_P\);而 \(\vec V_G\times m\vec V_G = \vec 0\)(自己叉自己為零)。
二、相對角動量的微分與絕對角動量的微分之關係 Relative vs. Absolute Rate
$$\vec H_P = \left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec V_P$$
$$\begin{aligned}
\dot{\vec H}_P &= \frac{d}{dt}\left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec a_P + \frac{d}{dt}\overrightarrow{PG}\times m\vec V_P \\
&= \frac{d}{dt}\left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec a_P + \left(\vec V_G - \vec V_P\right)\times m\vec V_P \\
&= \frac{d}{dt}\left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec a_P + \vec V_G\times m\vec V_P \\
&= \frac{d}{dt}\left(\vec H_P\right)_r + \overrightarrow{PG}\times m\vec a_P - \vec V_P\times m\vec V_G
\end{aligned}$$
- \(\vec V_P\times m\vec V_P = \vec 0\);最後一步用 \(\vec V_G\times\vec V_P = -\vec V_P\times\vec V_G\)。
- 原圖以 \(\left(\vec H_P\right)_r\) 上方加點表示相對角動量對時間的微分,這裡寫成 \(\frac{d}{dt}\left(\vec H_P\right)_r\)。
對照原始圖檔